Robot seçmeden önce görevi tanımlayın
Bir tesis turunun amacı yalnızca hareket etmek değildir. Hangi varlığın, hangi noktadan ve ne sıklıkla gözleneceği belirlenmelidir. Bir göstergeyi okumak, bir ekipmanın görüntüsünü kaydetmek ve sıcaklık değişimini izlemek farklı sensörler ve kabul ölçütleri gerektirir. İlk çıktı bir robot listesi değil, ölçüm noktaları ve beklenen kayıtları içeren görev haritası olmalıdır.

Süreklilik bir sistem meselesidir
7/24 hedefi, tek bir bataryanın kesintisiz çalışması anlamına gelmez. Şarj veya batarya değişimi, görev sıklığı, bakım araları ve operatör desteği aynı plan içinde ele alınır. İletişim kesildiğinde robotun nasıl davranacağı, kayıtların nerede tutulacağı ve görevin ne zaman yeniden başlayacağı pilot öncesinde tanımlanmalıdır.
Zemin ve sensör birbirinden bağımsız değildir
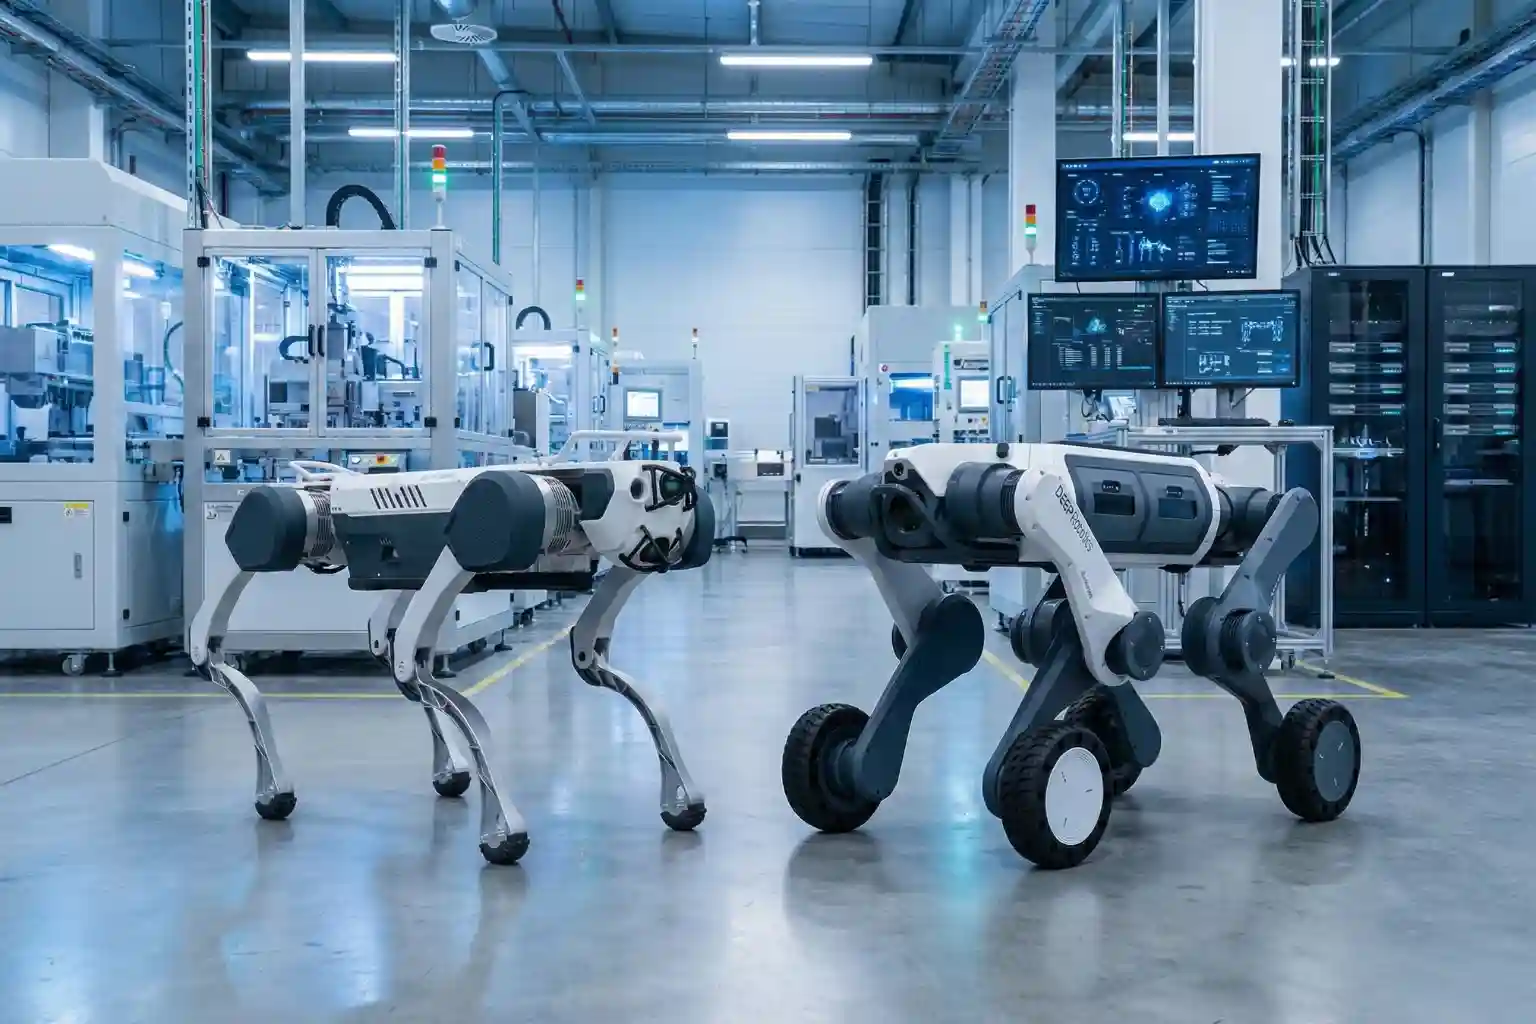
Düz koridor, açık basamaklı merdiven ve gevşek zemin farklı hareket ihtiyaçları doğurur. Tekerlekli-bacaklı bir yaklaşım ile dört bacaklı taşıyıcı arasında seçim, rota ve görev yükü birlikte incelenerek yapılır. Ölçüm anındaki duruş, görüş açısı, ışık ve titreşim de elde edilen verinin kullanılabilirliğini etkiler.

Pilotun başarısını nasıl ölçeriz?
Tamamlanan görev oranı, kullanılabilir ölçüm oranı, operatör müdahalesi sayısı ve yeniden göreve dönüş süresi birlikte izlenebilir. Başarı eşikleri müşteriyle pilot başlamadan belirlenir. Böylece bir fuar gösterimi ile tesiste sürdürülebilir kullanım arasındaki fark görünür olur. QuadRobotics yaklaşımında AYBARS-E, BAYBARS ve görev yazılımı kapsamı bu ihtiyaçlara göre değerlendirilir.