Donanım ve kontrol entegrasyonu
Robot platformu, görev ekipmanı, sensör ve yazılım arayüzlerini birlikte ele alma; mekanik, elektronik ve kontrol bileşenlerinin sistem düzeyinde bütünleştirilmesi.
Mekanik, elektronik, kontrol ve görev yazılımını bir araya getiriyoruz. Projelerde uyguladığımız entegrasyon deneyimini; simülasyon, navigasyon ve yeniden kullanılabilir robot yazılımı çalışmalarıyla geliştiriyoruz.
Robot platformu, görev ekipmanı, sensör ve yazılım arayüzlerini birlikte ele alma; mekanik, elektronik ve kontrol bileşenlerinin sistem düzeyinde bütünleştirilmesi.
Robot kolunun hareketli bir platforma entegrasyonu gerçekleştirildi. Farklı görev noktalarına erişim, tutucu ve görev yazılımı gereksinimleri uygulamaya göre değerlendirilir.
DT Savunma için yürütülen rulman test sistemi çalışmalarında yük, hız, titreşim ve akustik ölçümlerin ortak test akışında ele alınması; ölçüm verilerinin izlenebilir değerlendirmesi.
Proje künyesi →Robot hareketi, çevre ekipmanı ve görev sırasının uygulama akışında birleştirilmesi. Barista Robot ve CAD to Solder gibi çalışmalar bu birikimin uygulama alanlarıdır.
Robot, ortam ve görev akışını sanal ortamda modelleyerek yerleşim, çevrim ve görev senaryolarını değerlendirme. Müşteriye sunulan proje kapsamı Hizmetler bölümündedir.
GPS bulunmayan ortamlarda karekod referanslarıyla konum doğrulama üzerine Ar-Ge ve test deneyimi. Diğer sensör ve navigasyon bileşenleriyle uyarlama, saha bazında değerlendirilir.
Görüntüleme ve görev sensörlerinin platformla entegrasyonu; denetim ve uzaktan gözlem senaryolarında veri aktarımı ve görev yazılımıyla ilişkilendirilmesi.
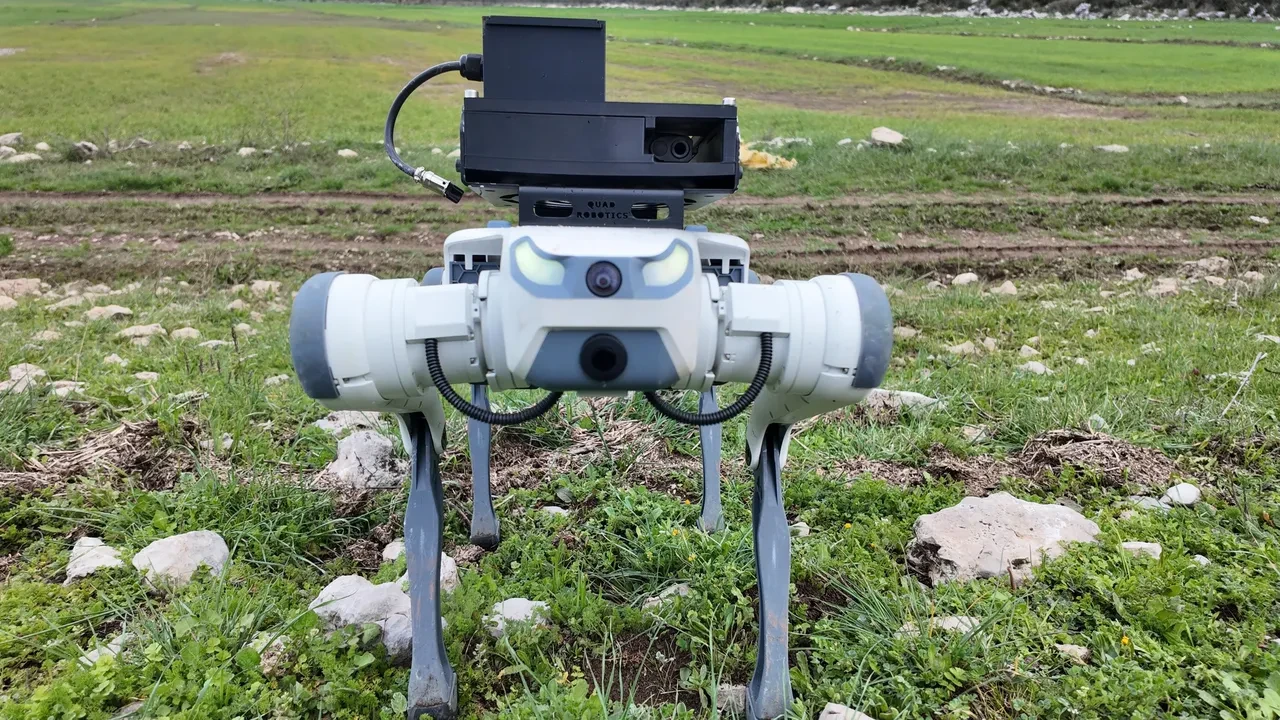
Fiziksel yapay zekâ, robotların çevrelerini algılamasını, görevle ilgili kararları değerlendirmesini ve bunları fiziksel eyleme dönüştürmesini ele alır.
QuadRobotics'in yaklaşımı, mevcut entegrasyon ve görev yazılımı deneyiminden başlayarak kapsamı belirli uygulamalarda yeni yetenekleri geliştirmek ve doğrulamaktır.
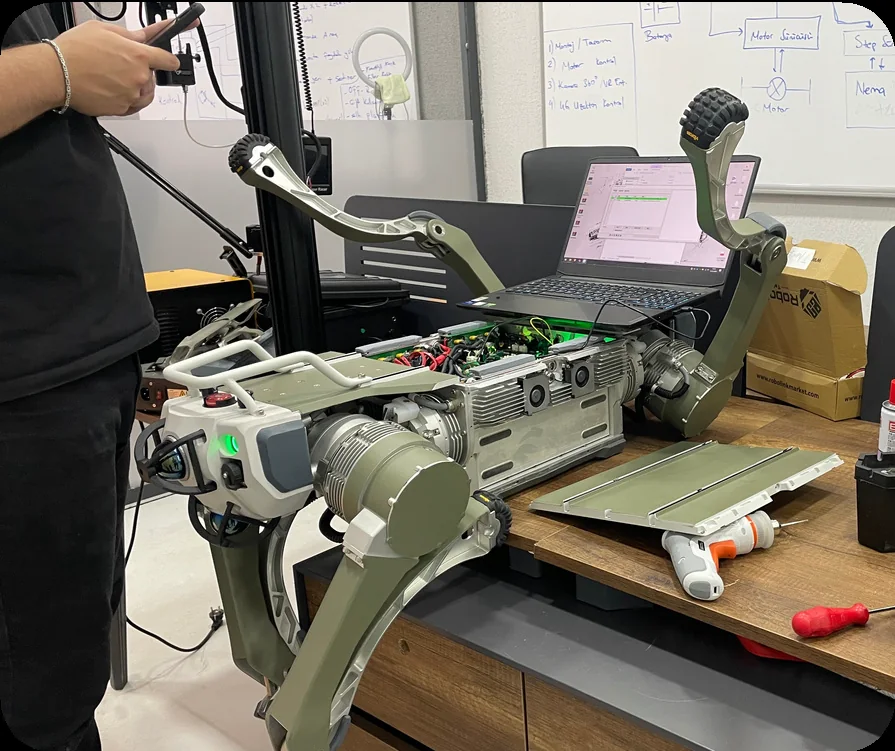
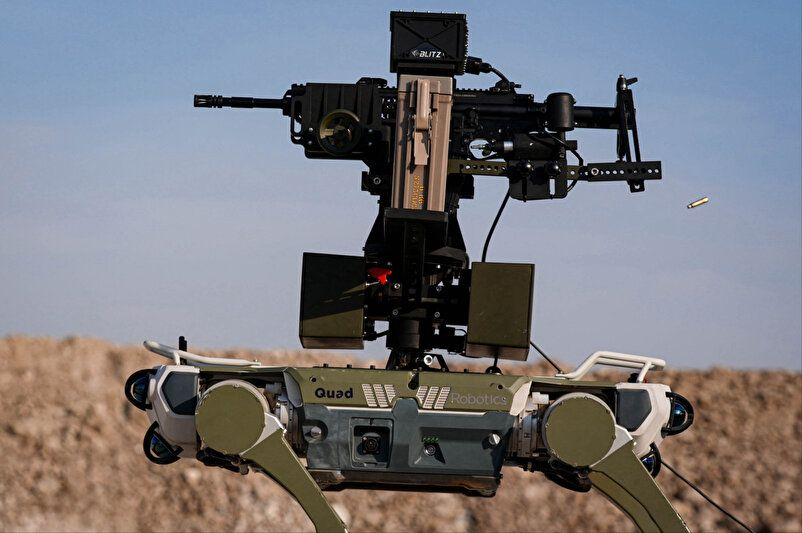
One Brain, Quad Foundation Model ve Cloud Robotics birbirini tamamlayan geliştirme alanlarıdır. Her birinin teknik olgunluğu, doğrulama adımları ve uygulama kapsamı ayrı değerlendirilir.
Öğrenme ve karar verme araştırmaları
Ortak görev yazılımı ve beceri altyapısı
Mobil robotlar · Robot kolları · Görev ekipmanları
Bir projede geliştirilen görevi ve beceriyi uyumlu farklı robotlarda yeniden kullanma hedefi. Robotlara özgü adaptörler ile ortak görev yönetiminin ayrıştırılması, her uygulamada yazılımı baştan geliştirme ihtiyacını azaltmayı amaçlar.
Geliştirme yaklaşımı: Seçilmiş robot ve görevlerden başlayarak kapsamı aşamalı olarak genişletmek.
Görüntü ve sensör verilerini, görev talimatlarını ve robotun durumunu birlikte değerlendirmeye yönelik yapay zekâ araştırmaları. Değişen koşullarda yeniden gözlem, plan güncelleme ve gerektiğinde insan desteği isteme yetenekleri hedeflenir.
Araştırma aşaması: Önce sınırları belirli görevlerde doğrulama, ardından sonuçlara göre daha geniş uygulamalar.
Farklı robotların görevlerini ve ihtiyaç duydukları hesaplama kaynaklarını ortak sistemlerden yönetme çalışmaları. Robot, tesis sunucusu ve özel bulut arasındaki iş paylaşımı ile uzaktan operasyon ele alınır.
Geliştirme hedefi: Bağlantı kesintileri, yeniden bağlantı ve görev kayıtları gibi saha koşullarını birlikte sınamak.
Aşağıdaki başlıklar geliştirme ve araştırma çalışmalarıdır. Hazır, tüm platformlarda doğrulanmış yazılım ürünleri olarak sunulmaz.
Hazırlama kalitesi, sipariş planlama ve lokasyonlar arası öğrenmeye yönelik araştırmalar.
Çalışmayı inceleyin →Merkezi görev, konum, durum ve olay kayıtlarını bir araya getirme hedefi.
Çalışmayı inceleyin →One Brain, ortak görev yazılımı ve beceri altyapısı geliştirme hedefidir. Farklı robotlar için adaptasyon ve saha doğrulaması gereklidir; kapsam görev ve platform bazında değerlendirilir.
One Brain ortak görev yönetimi ve yazılım altyapısını; Quad Foundation Model ise öğrenme ve karar verme araştırmalarını temsil eder. Doğrulanan yeteneklerin birlikte kullanılabilmesi hedeflenir.
Platformun kontrol arayüzleri, sensörleri ve görev gereksinimleri önce teknik olarak incelenir. Uyum ve yapılacak entegrasyon bu incelemeye göre belirlenir.
Ortak yazılımın başarısını, tanımlı görevler ve gerçek çalışma koşulları üzerinden değerlendirmeyi hedefliyoruz.
Kapalı alanlarda karekod tabanlı navigasyon üzerine Ar-Ge ve test çalışmaları gerçekleştirildi. Fabrika ve depolara yerleştirilen referans noktalarıyla konum doğrulama, diğer navigasyon ve sensör sistemlerini destekleyebilir.
Görevin tamamlanması, değişen koşullara uyum ve operatör müdahalesi ihtiyacı temel değerlendirme başlıklarıdır. Simülasyon ve karşılaştırmalı testlerin saha doğrulamasını desteklemesi planlanmaktadır.
Cloud Robotics çalışmalarında robot, tesis sunucusu ve özel bulut arasındaki iş paylaşımı; bağlantı kesildiğinde davranış ve yeniden bağlantıda görev kayıtlarının eşitlenmesi sınanacaktır.
Robot adaptörleri, görev ve beceri kütüphaneleri, test araçları ve kullanım hakkı bulunan veri kümeleri ortak teknoloji birikiminin temelini oluşturur. Her platform için uyarlama ve doğrulama gereksinimi ayrı ele alınır.
Bu başlıklar araştırma ve proje hazırlığı aşamasındadır; hazır ürün veya tamamlanmış destek programı olarak sunulmaz.
Olay yeri incelemesi gibi uygulamalar için ortamların hızlı haritalanması ve üç boyutlu dijital modellerinin oluşturulmasına yönelik proje hazırlıkları.
Algılama, görev planlama ve otonom karar verme yeteneklerinin uzay görevlerine uyarlanması için temel model araştırması ve uluslararası araştırma ortaklıkları geliştirme hedefi.
Görev yazılımı ve öğrenme modellerinin farklı üreticilerin robotlarına uyarlanması. Sensörler, hareket özellikleri ve çalışma koşulları üzerinden görev performansının doğrulanması hedeflenir.
Ulusal Ar-Ge desteklerine ve EIC Pathfinder gibi uluslararası araştırma programlarına başvuru hazırlıkları değerlendirilmektedir. Başvuru planı, destek onayı anlamına gelmez.
KARAHAN ailesi için geliştirmeyi planladığımız foundation model, yazılımla gelişen araçlar yönündeki uzun vadeli Ar-Ge hedefimizi yansıtıyor. Bu vizyonu, araç ailesinin saha deneyimiyle birlikte inceleyin.
KARAHAN’ı inceleyin →İhtiyacınızdan başlayalım. Uygun sistemi birlikte tanımlayalım.