Mobil denetim ve görev entegrasyonu

AYBARS-E

Sahadan veri, operasyon için görünürlük.

AYBARS-E; endüstriyel tesislerde denetim, devriye ve veri toplama görevlerini robotik hareket altyapısı, sensörler ve görev yazılımıyla bir araya getiren uygulama sistemidir. Rotalar, görev ekipmanları ve raporlama kapsamı tesisin koşullarına göre yapılandırılır.

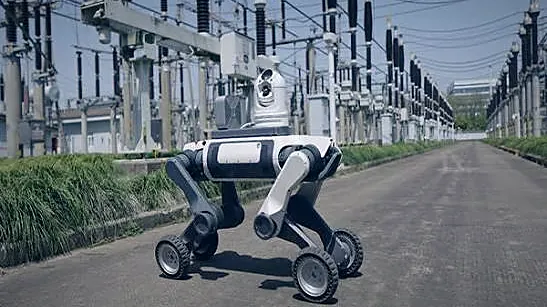
Enerji tesisi ortamında mobil denetim için referans platform.

Görseller, farklı robot platformları üzerindeki uygulama referanslarıdır. AYBARS-E’nin taşıyıcı ve ekipman konfigürasyonu proje kapsamında seçilir.

Hangi ihtiyaçlara odaklanır?

Planlı tesis denetimi

Kontrol noktalarını ve görev rotasını tanımlayarak ekipmanların gözlemlenmesi, görüntü ve sensör verisinin kaydedilmesi.
Enerji ve altyapı gözlemi

Trafo merkezleri ve tesis sahalarında belirlenen ekipmanların izlenmesi. Kamera ve ölçüm modülleri, denetim ihtiyacına göre seçilir.

Riskli ortamda ön gözlem

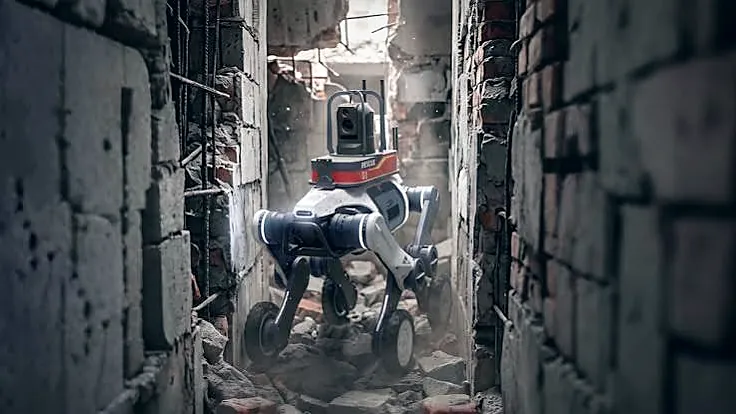
Hasarlı veya erişimi zor alanlarda uzaktan görüntü toplama senaryoları. Saha uygunluğu, haberleşme ve operatör kontrolü birlikte değerlendirilir.

Tesis içi görev desteği

Küçük ekipman taşıma ve noktalar arası görevler gibi ek uygulamalar. Yük, geçiş güzergâhı ve hareket koşulları seçilen taşıyıcıya göre doğrulanır.
Görev ekipmanı ve veri kapsamı

Görüntüleme
Görsel kontrol ve uzaktan gözlem için kamera seçimi.
Ölçüm
İhtiyaca göre termal veya çevresel ölçüm sensörlerinin değerlendirilmesi.
Navigasyon
Rota, kontrol noktaları ve kapalı alan konumlama gereksinimleri.
Veri aktarımı
Görev kayıtları ve sensör çıktılarının ilgili operasyon sistemine aktarılması.
Görev yükü
Taşıma veya özel ekipman için mekanik, elektriksel ve yazılımsal uyum.

Uygulama referansları

Hasarlı yapı içinde uzaktan gözlem senaryosunu gösteren referans görsel.
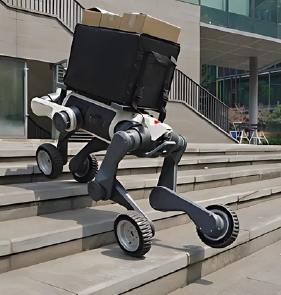
Basamaklı güzergâhta yük taşıma için tekerlekli-bacaklı referans platform.
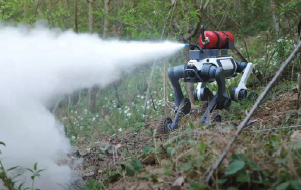
Püskürtme ekipmanı taşıyan robotik platform — özel görev yükü entegrasyonu referansı.

Taşıma ve püskürtme görselleri, değerlendirilebilecek ek görevleri örnekler; standart AYBARS-E donanım paketi değildir.

İhtiyaçtan saha doğrulamasına

1. Sahayı ve görevi tanımlama

Güzergâh, zemin, merdivenler, kontrol noktaları, erişim koşulları ve beklenen veriler belirlenir.

2. Konfigürasyon ve entegrasyon

Taşıyıcı, sensörler, iletişim, görev yazılımı ve operatör arayüzü birlikte değerlendirilir.

3. Pilot ve kabul

Görev tamamlama, veri kalitesi, operatör müdahalesi ve saha uyumu üzerinde mutabık kalınan ölçütlerle sınanır.

Proje kapsamını birlikte belirleyelim.

Çalışma süresi, taşıma kapasitesi, çevresel dayanım ve otonomi düzeyi seçilen platform ve ekipmana bağlıdır. Bakım, uzaktan destek ve yazılım güncellemeleri hizmet kapsamıyla birlikte planlanır.