Bir işlemi seçin, sınırlarını yazın
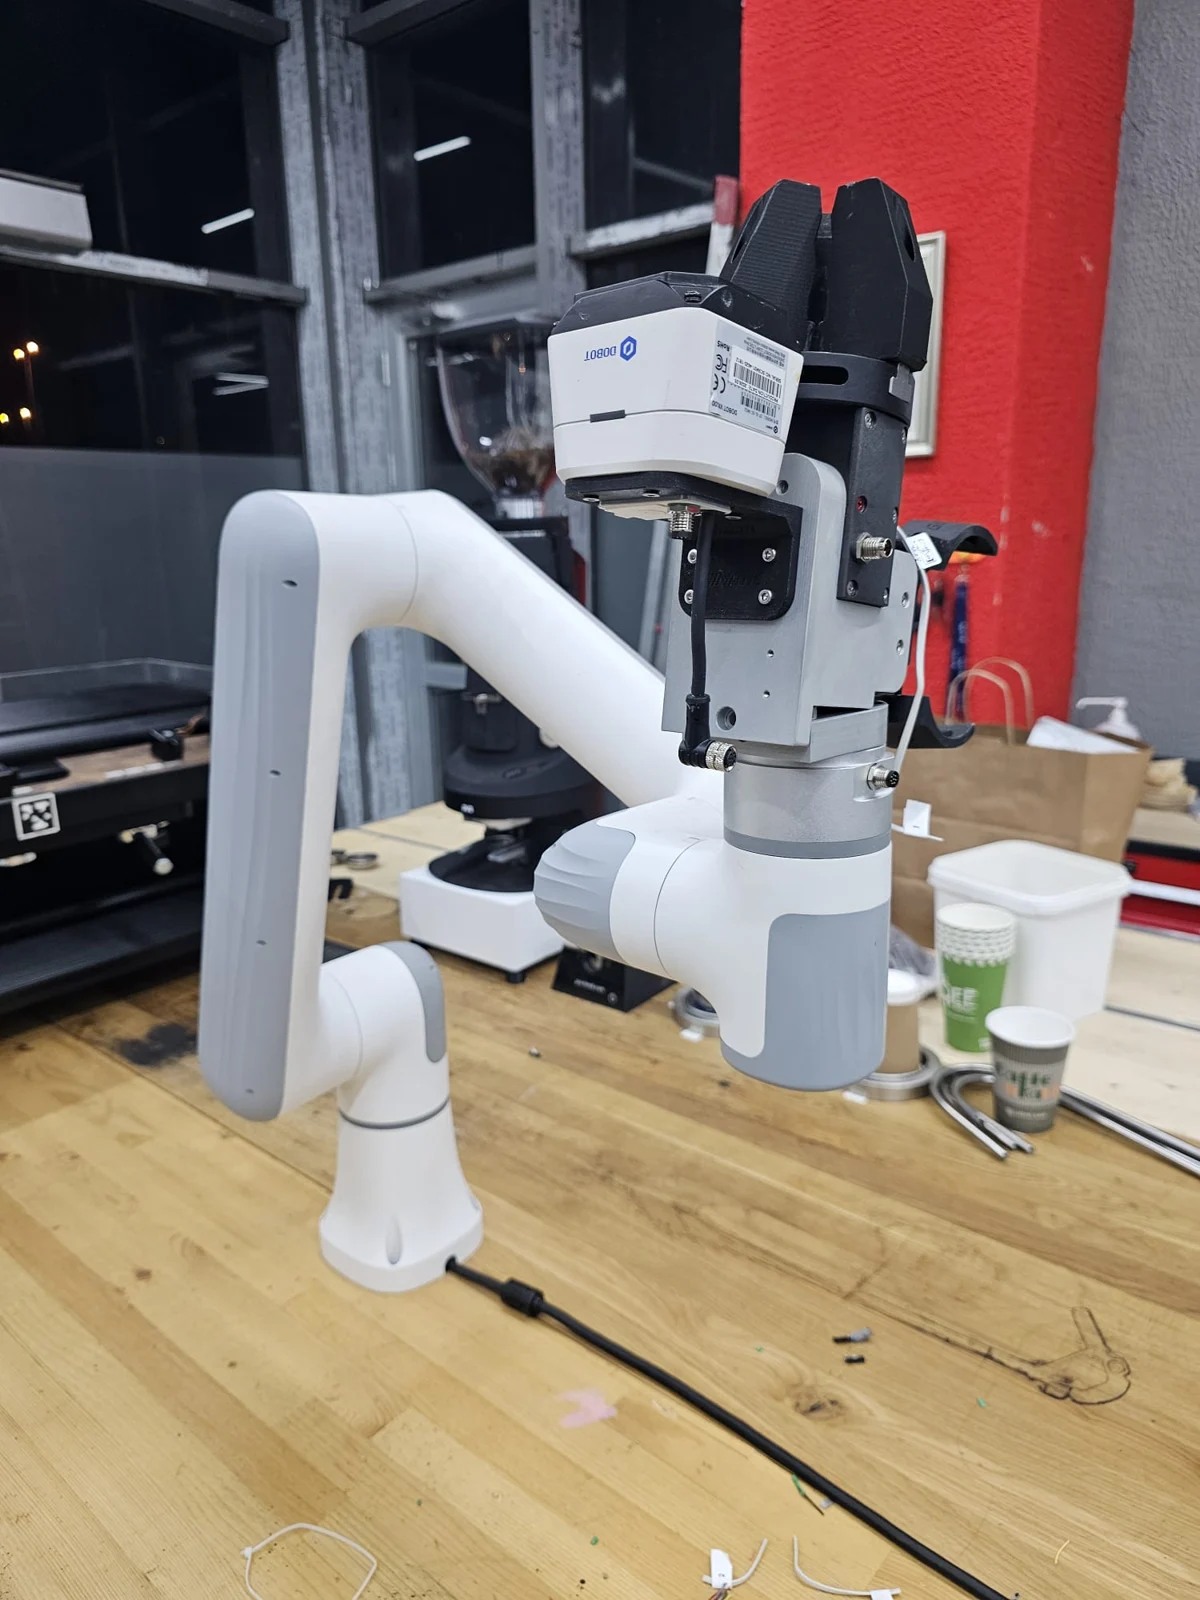
İlk pilot için tüm tesisi otomatikleştirmek yerine sınırları açık bir işlem seçilir. Başlangıç durumu, beklenen çıktı ve insanın sürece hangi noktada katılacağı yazılır. Barista uygulamasında bu, sürahinin alınması ve belirli bir noktaya taşınması olabilir; test otomasyonunda ise bir ölçüm döngüsünün kaydedilmesi olabilir.
Arayüzleri erken görünür kılın
Robot, tutucu, sensör ve çevre ekipmanı farklı haberleşme biçimleri kullanabilir. Mekanik bağlantı, elektriksel gereksinim ve yazılım arayüzü aynı kapsamda değerlendirilmelidir. Müşterinin sağlayacağı ekipman, erişim izinleri ve örnek parçalar pilot planına açıkça işlenir. Bu çalışma, entegrasyon sırasında ortaya çıkabilecek bağımlılıkları erkenden gösterir.
Kabul ölçütünü gösterimden önce belirleyin
Bir kez çalışan gösterim, tekrarlanabilir bir süreci tek başına kanıtlamaz. Kaç çevrimin değerlendirileceği, hangi hataların kaydedileceği ve operatör müdahalesinin nasıl sayılacağı önceden belirlenir. Yük, malzeme veya çevre koşulu değiştiğinde aynı sonucun beklenip beklenmediği de kapsamın parçasıdır.
Pilot sonunda bir karar paketi üretin
Pilot çıktısı yalnızca video olmamalıdır. Test koşulları, sonuçlar, çözülemeyen noktalar ve sonraki aşama için gereken değişiklikler birlikte sunulur. Hayzek Barista Bot ve DT Savunma Rulman Test Sistemi gibi proje alanlarında bu yaklaşım, geliştirme kapsamının müşteri ihtiyacıyla ilişkilendirilmesine yardımcı olur. Bir sonraki aşama, ölçülen sonuçlara göre kararlaştırılır.